
Дрон Dragonfly ще перебуває в лабораторії, а його перша посадка на Титан уже відбулася у віртуальному середовищі. Інженери, які збирають апарат для NASA, провели найповнішу на сьогодні симуляцію його першого польоту над найбільшим супутником Сатурна. Бортові програми працювали на копії справжньої електроніки, а дані з датчиків генерувалися в реальному часі. Так команда перевіряє, чи зможе апарат діяти повністю автономно.

Політ у симуляції
Сценарій моделював політ, який дрон має виконати після прибуття на Титан у 2034 році. Апарат відділився від заднього кожуха спускної капсули та пролетів над піщаними дюнами, а бортові алгоритми за даними сенсорів обрали безпечний майданчик. Далі дрон розвернувся, знизився і сів.
Усе це відбувалося на комп’ютерних стендах Лабораторії прикладної фізики Університету Джонса Гопкінса, де зараз збирають і тестують Dragonfly, повідомляє NASA. Програми отримували імітовані сигнали від навігаційних камер, лідара та інерціальних вимірювальних блоків, які відстежують рух і повороти апарата.
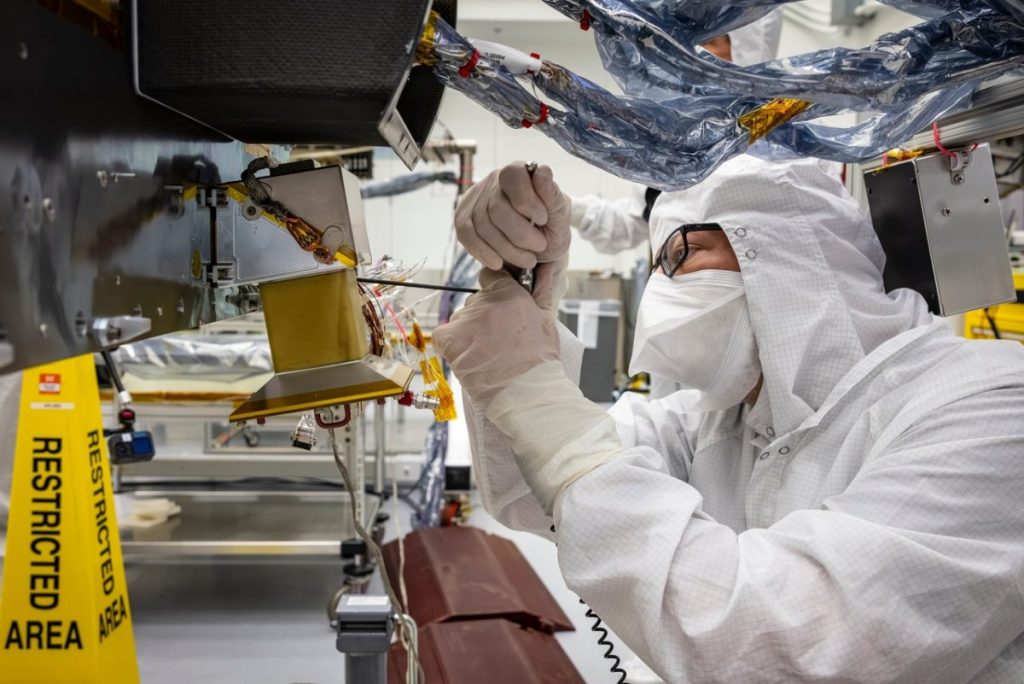
Зображення для камер генерував спеціальний емулятор на графічних процесорах. Кожну сцену він створював приблизно за той самий час, що й витримка камер дрона, тобто від 20 до 70 мілісекунд. Так інженери перевірили, як бортові процеси обмінюються даними з реальними затримками.
Чому без участі людей
Радіосигнал іде від Землі до Сатурна від 67 до 92 хвилин, залежно від взаємного розташування планет. Поки оператори отримають кадр із камер і надішлють відповідь, мине дві-три години, тож кожен політ дрон виконуватиме сам.

Гелікоптер Ingenuity на Марсі теж літав автономно, хоча сигнал туди йде від 3 до 22 хвилин. Проте маршрут і місце посадки для нього заздалегідь обирала команда на Землі. Dragonfly має знаходити майданчик самостійно, над поверхнею, яку до нього ніхто зблизька не бачив.
Найскладніший політ
Зак Патнем, провідний інженер підсистеми мобільності дрона, називає перший політ найважчим з усіх запланованих. Під час нього залучене все бортове сенсорне обладнання.
Тому команда рухалася поступово. Спершу симулювали обертання одного ротора, потім короткий переліт і частковий розвідувальний політ, щоразу додаючи датчики. Завершальним елементом став лідар, тобто лазерний далекомір, яким дрон вимірюватиме висоту і нахил рельєфу та виявлятиме небезпечні ділянки.
Механізм позиціонування
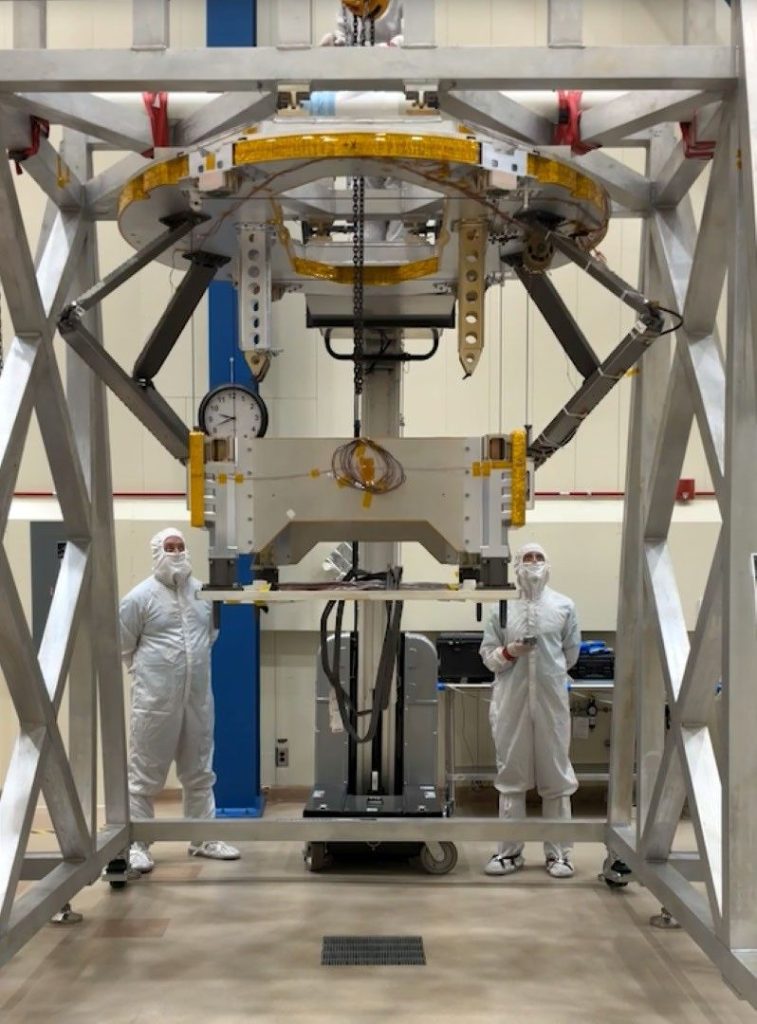
Злетіти дрон зможе лише після того, як опиниться під кожухом капсули. Механізм позиціонування опустить його з транспортного положення, поки капсула спускатиметься на парашуті, й ротори встигнуть розкрутитися ще до відділення.

Цей вузол випробовують у компанії Lockheed Martin у Денвері. Інженери навантажували механізм макетом відповідної маси й перевіряли, наскільки плавно він опускається й чи надійно фіксується. Оскільки кожух під парашутом може розгойдуватися, установку нахиляли під різними кутами.
Наступні кроки
Старт місії запланований не раніше 2028 року. Після шести років перельоту дрон три роки переміщуватиметься між ділянками Титана, вивчаючи хімію, геологію й атмосферу супутника, а живитиме його ядерна батарея.
Перед стартом інженери повторять симуляцію першого польоту вже на справжній бортовій системі Dragonfly, а не на стенді. А ще навмисно вноситимуть збої, щоб переконатися, що апарат самостійно реагує на несправності.
